Robot haptique
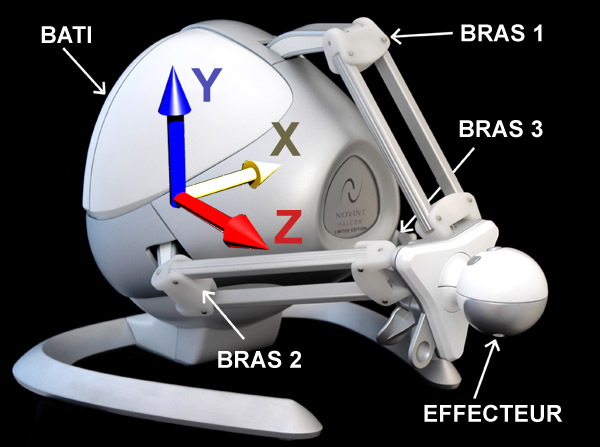
Interface à retour d'effort de type Novint Falcon, didactisée par la société SET. L'utilisateur saisit l'effecteur — la sphère à l'extrémité — et le déplace dans l'espace ; le système mesure sa position et lui applique en retour un effort calculé.
Architecture
| Structure | Parallèle : trois branches identiques relient l'effecteur au bâti |
| Répartition | Les trois branches sont disposées à 120° les unes des autres |
| Mobilité | Trois degrés de liberté, en translation uniquement |
| Motorisation | Un moteur par branche, à l'articulation reliée au bâti |
| Mesure | Position angulaire de chaque bras, d'où l'on déduit la position de l'effecteur |
| Retour d'effort | Les trois couples moteurs produisent une résultante ressentie dans la main |
Pourquoi trois branches
Chaque branche est construite autour d'un parallélogramme, qui maintient l'orientation de l'effecteur constante quel que soit son déplacement. L'effecteur ne peut donc que se translater — il ne tourne jamais sur lui-même.
C'est une architecture en chaîne fermée : les trois branches ne sont pas indépendantes, et l'on ne peut pas en déplacer une seule sans que les deux autres suivent.
Applications
Le retour d'effort trouve son emploi partout où l'on manipule à distance sans voir ni toucher directement : chirurgie téléopérée, télémanipulation en milieu radioactif, simulateurs d'apprentissage du geste.
Documentation à télécharger
| Dossier | Contenu | Taille |
|---|---|---|
| Dossier technique | Dossier technique complet du système | 1,7 Mo |
| Analyse SysML | Diagrammes SysML et modèle MagicDraw | 6,0 Mo |
| Mise en service | Manuels de mise en service : version Arduino, version myRIO, banc de mesure | 4,3 Mo |
Diffusion
Ces documents sont édités par la société SET. Leur diffusion et leur modification sont soumises à l'approbation des auteurs et de SET. Ils sont mis à disposition ici dans le cadre strict des enseignements du lycée.